
切换深浅主题
第 11 章:逐个构造、证明正则性,再证明唯一性
11.1 每个例子都要通过哪些检查
本章每次依次回答四个问题:造了什么实体 → 哪些面确实在表面 → 哪些整体变换能对齐顶点 → 固定顶点后怎样对齐棱和面。 后两项依据第 1.10 节,合起来才直接满足第 1.5 节的定义。
| 构造 | 顶点怎样对齐 | 在一个基准顶点怎样覆盖全部局部旗标 |
|---|---|---|
| 正四面体 | 任意顶点交换来自整体镜面反射 | 固定该顶点,任意排列其余三点,覆盖  个标记 |
| 立方体 | 改变坐标符号 | 三坐标的 种排列,对应 个棱—面关联对 |
| 正八面体 | 改符号、置换坐标 | 四重旋转选面,镜面反射选其两侧之一,共  个 |
| 正二十面体 | 改符号、循环坐标 | 五重旋转选面,镜面反射选其两侧之一,共  个 |
| 正十二面体 | 用已证二十面体的整体对称 | 顶点—面反向对应将全部旗标一起传递 |
最后一行使用直接的旗标对应即可,不必强行重复前四行的动作。表中每项都会在对应小节用整个点集核对;不是只观察一个局部图案便假定整个立体也对称。
为什么常算平方距离? 对非负长度  ,
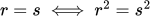 ,大小比较也等价。坐标差平方相加不含开方,故更容易精确核对。它只是计算方式,不能独自证明三点所在的三角形是凸包的面,也不能独自证明旗标传递性。
共球面为什么能包住整个凸包? 设互异原始点  全满足
 ,
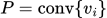 。半径
 来自这些点的实际距离,不是随意选一个很大的常数。对任意
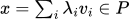 ,平方展开给出
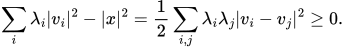
左边第一项等于  ,所以
 。这直接证明
 包含在实心球中,不需要预先引用未解释的范数不等式。球面是边界
 ,实心球还包含
 的点;凸包通常在实心球内,不是整个落在球面上。
为什么每个原始点都是真顶点? 固定 ,对另一个原始点  ,
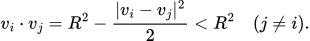
在全部原始点中,只有 使  ;凸组合取等条件又保证在整个凸包中也只有它取等。注意两个集合不同:
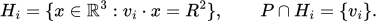
 本身仍是一张无限平面。若
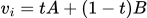 ,其中
 、
 ,支撑不等式的取等条件迫使
 都在
 ,只好
 。所以不存在将它夹在中间的两个不同凸包点,它就是顶点。
顶点当然也在某些面的边界上;这里排除的是“只处在棱中段或面内部的非顶点”。几何上 正是球在 处的切平面,也可直接核对它只碰球一个点:在  且 下,
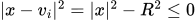 ,只可能
 。
另一个独立工具来自已证明的欧拉公式。一般三维凸多面体每面至少三棱,每棱属于两面,所以  ;由
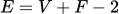 得
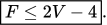
它不假定正则性。后面找到二十个实际支撑面后,才用它排除更多面,因此不会循环使用“正二十面体已经存在”。
11.2 正四面体:四点、四个实际面与全部对称
取
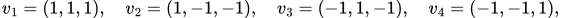
令 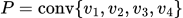 。四点不共面:若都满足
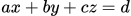 ,用第一点分别减去其余三点,得到
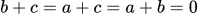 ,从而
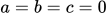 ,不可能是一张平面的方程。因此凸包是三维的。
四点平方半径都是  ,任意两点的点积为
 ,故平方距离为
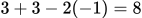 ,六条边等长。
对每个  ,半空间
 包含全部四点,平面
 恰好包含其余三个点。因此这三个点的三角形是一个实际支撑面,而不是内部三角形。四个 给出四个面;
 时一般面数上界是
 ,所以没有其他面。每个面是边长
 的等边三角形,每个顶点相交三面。
最后检验整体正则性。任选两个顶点,关于它们连线的垂直平分平面反射,会交换这两个顶点;另外两个顶点到它们距离相等,恰好在该平面上,保持不动。因此任意交换两个顶点都来自整个点集的空间对称。连续作这些交换可实现四顶点的任意排列。把旗标写成四个有顺序的不同顶点:第一点  是所选顶点,第二点
 是所选棱的另一个端点,第三点
 是所选面的第三个顶点,第四点
 是剩余点。任意两个旗标对应两份四点排序;已证任意排列都可实现,故有同一个整体对称把
 一起移到目标排序,直接满足定义。若按第 1.10 节理解,则先移动所选顶点,再固定它排列另外三点,覆盖该顶点的全部六个旗标。
11.3 立方体与正八面体:坐标能把面写全
立方体。 取  ,即
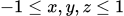 。它显然有界,原点周围有小球,且是六个半空间的交。
固定一个坐标为  或 ,另外两个坐标仍可在
 中独立变化,得到六个边长
 的正方形面。除此之外不可能有新面:边界必须至少有一个坐标取端值;一片有面积的平面面不能只靠这些正方形的有限条交线拼成,必在其中一个平面内。八个顶点是全部
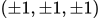 ,每个顶点三面相交。
独立改变坐标正负号、互换三个坐标,都保持整个立方体。先用符号变化把目标顶点对齐;在  处,每条棱由“哪个坐标允许变化”标记,每个面由“哪个坐标固定为 ”标记。棱在该面内,恰好要求这两个坐标不同。例如所选棱沿
 、所选面为
 ,便是有序坐标对
 。共有
 个这样的关联对;三坐标的置换可把任意有序不同坐标对移到另一个,同时保持顶点 。所以该处六个旗标都对齐。故任意关联标记可整体对齐,立方体是凸正多面体。
正八面体。 取六点 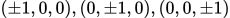 的凸包 。它等于
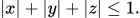
一方面,六点都满足该凸不等式;另一方面,满足式子的点可按权重  混合相应的有符号坐标轴端点,剩余权重放在原点,而原点本身是
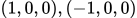 的平均值。所以它确实在六点凸包中。
绝对值式等价于八个半空间 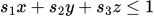 ,其中每个
 独立选择。每个取等平面恰好交出三个对应轴端点组成的三角形。每条边长
 ,所以八个面全是全等的等边三角形。每个轴端点属于四个面。
符号变化和坐标置换可把任意轴端点移到  。固定该顶点时,四个面由另外两个轴端点的符号
 标记。绕竖轴转
 ,即
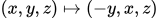 ,轮换这四个面。选面后还有两条从顶点出发的棱可选;在
 的基准面内,关于
 反射交换两条棱,且保持顶点和该面。其他面处用已经写出的符号变化搬运同一反射。故四面各两种选择,共八个旗标全部覆盖。旋转和反射都排列整个六点集,不只是轮换局部示意图。因此顶点、棱、面可同时对齐,满足完整正则性标准。
11.4 正二十面体:黄金比例、两类支撑面与面数穷尽
先说明发现路线。 参数 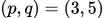 给出“每顶点有五个三角形”,计算预告应有十二顶点,但并未规定坐标。受五重结构启发,可以先设计“一个上极点、上层正五边形、下层错位正五边形、一个下极点”,即
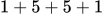 个点。这个布局仍是待验证的方案,不是仅凭
 强制得到的唯一布局。
为了看出等棱条件有解,把目标棱长取为 。设两个正五边形半径为  ,分别位于高度
 、
 ;上层各点方位角为
 ,下层整体错开
 ;两极点高度为
 ,其中
 。三类候选棱的平方长度为
每式的几何来源都可由直角三角形读出:同层弦长为两倍半径乘半圆心角的正弦;跨层棱再加高度差  的平方;极点连线的水平分量长 。依次令三式为 ,就解得
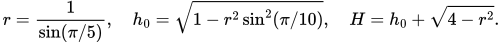
这些不是画图调出的近似值。令 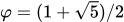 ,初等三角恒等式给出
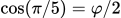 :设
 ,由
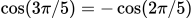 得
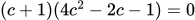 ,用
 选出正根。
于是 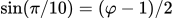 ,代入可化为
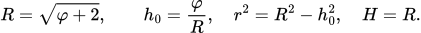
例如 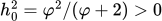 、
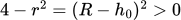 ,所取根均有几何意义;
 因
 。
到此证明了候选等棱布局的参数相容,还没有证明全部实际面和整体正则性。第 11.5 节会将已验证的坐标点集沿顶点轴观察,得到恰好这两层五边形,从而把这条发现路线接回完整证明。
为什么又出现三个矩形? 为了简化精确运算,可另试一套容易写出符号对称的点集
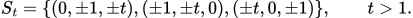
三组点分别在三个互相垂直的坐标平面,每组四点形成长宽比  的矩形。选择这套布局是一项构造技巧,
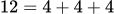 仅说明点数凑得上,不能推出四点应排成矩形;更不能先假定所求立体已经存在、再拿其中心对称性证明存在。
取 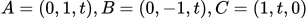 。
 ,而
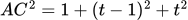 。把两条计划使用的候选棱设为等长,逐步得到
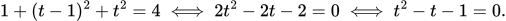
 选择正根
 。但这里没有得到等边三角形
 :第三条线段
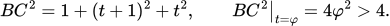
所以原对话一度说“希望三角形 等边”并不正确。这里  、
 是从同一顶点出发的两条候选棱,未必是同一个三角形面的两边。真正包含 的第二类代表面,第三点将是
 ,不是上面的 。
现在才固定 ,开始实际验证。
令 ,则  、
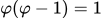 。取十二点
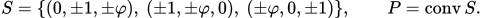
每一对正负号独立选择,三种坐标形状各有四点,共十二点。后面逐项核对候选面真正位于凸包边界。
所有点平方半径为 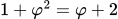 ,故十二点都是实际顶点。点集关于原点对称,并且包含点对平均得到的
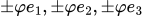 ,其中
 是三个单位坐标轴方向;其凸包是一小个实心八面体,所以 有三维内部。
置换三个坐标为 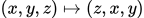 ,以及独立改变坐标正负号,都把
 保持不变;这些变换也保持凸包。只需先检查两类代表面。
第一类。 平面 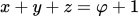 。对任意 中的点,左边只能是
 ,都不大于
 。恰有三个点取等:
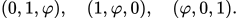
三个点的任意两点间平方距离都是
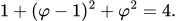
因此它们是一个实际等边三角形支撑面。改变三坐标的符号得到八个不同支撑面,其法向量为 。
第二类。 取法向量 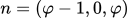 ,平面
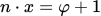 。分三种点坐标核对:
| S 中的点形状 | n 点积的可能值 | 取最大值的点数 |
|---|---|---|
 |  | 2 |
 |  | 0 |
 | | 1 |
恰好三个取等点为 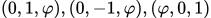 ,两两距离都是 。改变非零坐标符号,再循环坐标,给出十二个不同支撑面,法向量为
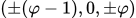 的三种循环位置。
这两类已找到二十个不同的实际面。又因  ,第 11.1 节的面数上界是
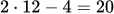 ,所以它们就是全部面。由欧拉公式
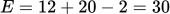 。
符号变化和循环坐标可把十二点中的任一点移到任一点,所以每顶点面数相同;二十个三角形总共贡献六十次顶点—面关联,平均每顶点  面。至此已经证明各面是全等等边三角形、每顶点五面,下面再补完整的整体对称,而不省略这一项。
11.5 五重旋转为什么保持整个二十面体
固定  。它的五个相邻顶点按循环次序是
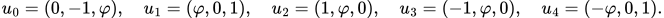
上式五点都统一记为  ,下标
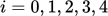 。它们确为邻点:前节两类支撑面中,包含
 的五个三角形依次是
 ,下标按模
 循环。
直接代入点积与距离公式,得到
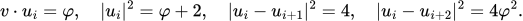
因此五点都在垂直于轴  的同一平面
 ,又都在以
 为心的同一球面上,故位于两者相交的同一个圆上。圆心是轴与该平面的交点。
五条短弦长 ,其余五条长弦长  。最短弦的较小圆弧里不能还藏着另一点,否则会有更短的弦。因此列出的短弦按圆周顺序连接五点。等弦对应等圆心角,五个角合计一圈,所以每个为
 ;这证明五点构成正五边形,而不是仅凭图形认定。
现在看整个十二点集,而不只看这一个五边形:
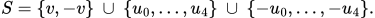
绕轴 转 ,固定  ,轮换五个 ,同时轮换五个
 ,所以保持全部十二点,进而保持整个凸包。经过轴和某个 的镜面反射,也保持这两个正五边形及两个轴点。
正五边形的每条镜轴都经过一个顶点和对面边中点,所以前面这些镜面也包含各关联三角形的面中心方向。
把前面的双五边形设计接回实物。 沿 选新竖轴,单位方向为  ,其中
 。因为
 ,五个 的高度都是
 ,半径平方为
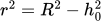 ; 的高度为
 。负号使平面内角度多出
 ,模五边形步长
 后等于错开 ;两极点
 高度为
 。这与第 11.4 节解出的
 完全相同,至多差绕轴选起始角或镜像。因此已验证的十二点凸包,恰好也实现了 的设计。
在固定顶点 处,五重旋转可轮换五个关联三角形;关于该轴与一个面中心方向的镜面反射可交换该面上从 发出的两条棱。具体编号  : 旋转把
 移到
 。给定目标面
 ,先旋转选到它;若标记棱落在
 而目标是
 ,再关于经过轴与弦
 中点的平面反射。正五边形有五条镜轴;经过边中点的镜轴也经过对面顶点,故正是前面已验证保持整个十二点集的镜面之一。它保持 并交换这两条棱。五个面各两种选择,共十种局部旗标全部覆盖。再结合前节把任意顶点移到任意顶点的符号变化与循环坐标,得到整个立体任意关联标记可对齐。故它确为第 1.5 节定义的凸正二十面体。
11.6 正十二面体:不用一句“取对偶”带过
把二十面体二十个面所用的法向量组成点集
令  、
 。八点加十二点,一共二十点;第一类点平方半径为
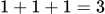 ;第二类为
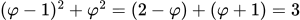 。所以二十点都是实际顶点。
 包含立方体的八顶点,故 含有三维内部。
这与“取二十面体面中心”是什么关系?每个三角形的顶点平均值是其中心。对第一类代表面,三点之和为  ;对第二类代表面,三点之和为
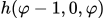 。符号与坐标变换保持这个关系,所以所有面中心恰为
 ,
 。因此面中心凸包只是 的统一缩放版本。没有把任意多面体的面中心构造说成一般极对偶定理。
先证明一个稍后会用的小引理。 非空、有界的有限半空间交等于其顶点的凸包。给定其中一点  ,把在此点取等的限制叫“活跃限制”。若这些等式已经唯一确定 ,它就是顶点:若 夹在两个可行点中间,所有活跃等式必须在两端也成立,两端只好都等于 。
若还不能唯一确定,选一条保持现有活跃等式的非零方向,沿正、反两向走到可行范围的端点。有界性保证两个端点都能在有限距离达到;剩余有限个严格不等式保证开始时两边都能走一点。 是这两个端点的凸组合。
每个端点至少多出一个真正限制这条方向的等式,所以允许活动的方向至少少一维:三维、平面、直线,最多经过三层就没有可走方向。反复分解后, 是有限个顶点的凸组合。顶点有限,因为每个顶点由三个独立的活跃平面确定,而平面只有有限张。引理证毕。这也解释精确检查程序为何只需枚举三个约束平面的交点。
确定 D 的全部实际面。 考虑另一个明确给出的凸体
前面的支撑面核对已证明,每个 都满足所有这些限制,所以  。原点严格满足限制;又因为
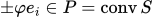 ,这些不等式推出
 ,所以
 有界且内部非空。
取 的任意顶点 。它至少有三个独立的活跃约束,否则存在保持全部活跃等式的一条方向,稍微向正、反走都仍可行, 就不是顶点。
三个活跃的 满足  ,它们不共线;这说明平面
 在原二十面体 上支撑出一个有面积的面。 的实际面已经全部确定,必是二十个三角形之一,设其法向量为 。三个独立的一次方程同时被
 满足,故
 。
所以 的所有顶点都在 中。由刚证的小引理,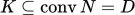 ;结合反向包含,得到
 。这一步排除了凸包表面还出现未列出的面。
对固定  ,平面 恰好包含原二十面体中经过 的五个面法向量,所以在 上得到一个五边形支撑面。它们平方半径都为 ,且位于同一平面,故在一个圆上。第 11.5 节的 旋转轮换它们,它们是等间隔的五个点,形成正五边形。
十二个 给出十二个真正的五边形面,而且没有其他面。理由也可直接从 看出:任何面上的点都必须至少使一个半空间限制取等;有限张不同平面与一张新面平面的交线,不能铺满一个有面积的面,故每个面必在这十二个约束平面之一。
这十二个面全等,因为原二十面体的对称可将任意 移到任意另一个顶点,也将对应的五边形整体移过去。每个 只对应原来一个三角形的三个顶点,恰有三个 满足  ,所以每个新顶点恰相交三面。于是
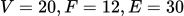 。
最后检验完整正则性。 原二十面体的顶点 对应新体的五边形面,原面法向量  对应新体的顶点,两者关联恰好是 。原来两三角形共有的棱,对应新体中连接两法向量顶点的棱。于是原来的“顶点—棱—面”标记,与新体的“面—棱—顶点”标记一一对应。
原二十面体的任意对称都保持 、全部支撑面和 ,因而保持 。更明确地,把新体旗标反向读成原体旗标,先在原体中找到已证明存在的那个整体对称  ;它保持点积,
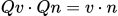 ,所以同时保持新顶点、新棱及新面的关联,并把新旗标三项一起送到目标。原体任意关联标记可对齐,新体也一样。因此 满足完整正则性标准,确为凸正十二面体。这里“对偶”只是在已证明的构造之后,给这种顶点与面互换的对应起名字。
11.7 精确复核是什么,能证明到哪一步
本版的复核不再只用浮点数和误差阈值。所有坐标都在形如  的数中,其中
 为有理数,运算只用 化简。比较大小时转为
 ,根据符号及
 与
 的精确比较判定,不取小数近似。
程序穷举点集中三个点决定的候选支撑平面,精确核对哪些点取等;核对面内边长、内角点积以及顶点面数;再对所有关联标记核对第 10.1 节的点积表,并验证对应刚性变换确实排列整个点集。结果是:
| 立体 | V | E | F | 从一个固定标记出发核对的全部标记数 |
|---|---|---|---|---|
| 正四面体 | 4 | 6 | 4 | 24 |
| 立方体 | 8 | 12 | 6 | 48 |
| 正八面体 | 6 | 12 | 8 | 48 |
| 正二十面体 | 12 | 30 | 20 | 120 |
| 正十二面体 | 20 | 30 | 12 | 120 |
还对 的十二个约束枚举了全部  组三约束,确认可行交点恰为所列二十点,并精确核对邻点五边形的边与对角线平方长度。
这是一份有限、无容差的计算证书,读者可运行本版精确构造核对脚本(本地资料)复算。它补充前面的纸面证明,不替代定义、一般引理或本节之后的唯一性论证。图片绘制才使用小数近似。
11.8 同一组参数为什么只有一种:用空间坐标补完唯一性
这一节不再直接引用未解释的“球面三角形按角唯一”。只使用第 10.1 节的点积、平面夹角和已定义的整体正则性。
先固定中心。 取全部顶点的平均位置为 。任何整个立体的对称都会排列全部顶点,因此保持这个平均位置。 在内部:对任一面支撑不等式,所有顶点都满足,至少一个严格满足,否则全部顶点共面;平均值就严格满足每个面限制。
取一组关联标记:顶点 、棱中点  、面中心 。面中心是正多边形顶点的平均值。因为该面的顶点可由保持此面的整体对称互相轮换,这些对称都固定 ,所以 到面各顶点距离相同,
 垂直于面。正多边形中心到一条边中点的线段又垂直于该边,所以
 。
统一缩放,使半条棱长  。选坐标轴后,可以写成
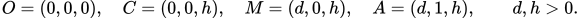
在正  边形内,中心—棱中点—顶点的直角三角形中,中心角是
 ,故
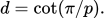
再绕轴  看一圈。该顶点周围的
 个面各被“面中心方向”分为两块,共有
 个关联标记扇区;它们来自凸体表面的径向投影,完整围住该方向,既不重叠也不留下缝隙。固定 的整体对称能将这些标记任意对齐,并固定 ,所以这 个绕轴扇区的角度相同,每个为
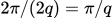 。
两个相邻扇区边界平面是  与
 。按上面的坐标,它们的法向量可分别取为

与相应平面内的两个独立向量点积为零,就可逐项检查这两个法向量,没有调用未解释的叉积。两平面的锐角为  ,由法向量夹角公式,
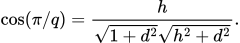
设  。两边平方,逐步移项:
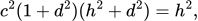
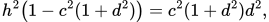
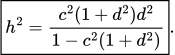
分母为正:参数限制给出 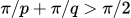 ,即
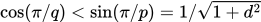 。因此给定
 后,
 和正数
 唯一。半棱长已固定为一,于是
 的形状完全确定。
为什么一个标记确定后,不能在远处换出另一种立体? 相邻标记只改变顶点、棱、面中的一个。把一个标记移到其相邻标记的对称变换,固定 以及另两样对象的代表点。例如只换面时,固定  ;只换边时,固定
 ;只换端点时,固定
 。
一个保持距离、固定原点和两个不共线方向的空间变换,只有两种可能:恒等,或关于这两方向所在平面的反射。理由是它在该平面上逐点固定,垂直于平面的单位方向只能保持或反向。相邻标记确实不同,所以不能是恒等,必是该反射。因此三个基本邻接动作分别由平面 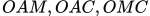 的反射唯一决定。
同一面内可以沿正多边形的边走到任意标记;第 5.1 节又证明面之间的邻接关系连通,所以反复跨越相邻标记能到达整个立体的所有标记。若两个立体有相同 ,先把它们的一个 对齐;之后每一次相邻反射都被同样的三个方向强制确定。沿任意有限邻接序列,两立体得到的标记仍然重合。
所以一个立体中的每个顶点都出现在另一个中,反过来也成立;顶点集相同,凸包相同。撤销统一缩放,两个原立体相似。
这就补齐“每组参数只有一种”的论证。结合第 3 章只有五组候选,以及本章五个确实满足定义的构造,得到:三维凸正多面体按相似分类恰好五种。