
切换深浅主题
第 10 章:向量、顶点角和与等距变换
10.1 点积、长度、垂直与三个方向不共面
向量 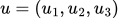 表示一个位移;把空间点当成向量时,是指从选定原点指向该点的位移。两点
 的距离,是位移
 的长度:
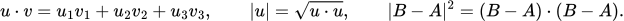
单位向量就是长度为一的向量。两个非零向量的夹角  由
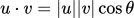 确定;夹角为直角等价于点积为零。这些关系来自平面余弦定理:把两向量及其差构成三角形,将
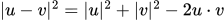 与余弦定理比较即可。
若  都是单位向量,由平方长度非负,
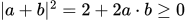 、
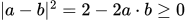 ,得到
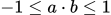 。取下界等号当且仅当
 ;取上界等号当且仅当
 。本篇用到的点积界都可由这里得到,不必额外引用柯西不等式。
给定单位向量  ,
 沿它的分量是
 ,剩余部分
 与 的点积为零,故垂直于 。这就解释了下面所用的“垂直分解”。
三个从同一原点出发的向量“线性无关”,指不存在不全为零的系数  使
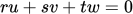 。在三维空间,这等价于三条方向不在同一平面。这样的三个向量可以作一套斜坐标:每个向量都能唯一写成它们的线性组合;可用三个一次方程求系数。
一个平面的法向量,是与平面内所有方向都垂直的非零向量。所以  的平面以
 为法向量。两个平面的夹角可以通过各自法向量的夹角计算;取锐角时,余弦为
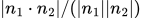 。可在垂直于交线的小截面里,将两条直线及其垂线一起旋转
 ,直接看出夹角相同。
保持距离且固定原点的变换确实保持线性组合;第 10.6 节从点积逐项求坐标,不事先假定线性。若只核对某个具体线性候选变换,下一个小引理已经足够。
以后核对对称性的一个小引理。 三个线性无关向量  若要映到
 ,且所有成对点积相同,则“保持组合系数不变”的映射保持一切长度:
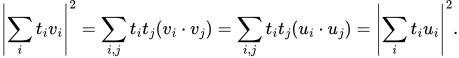
也保持两点之间的距离,因此是一个以原点为固定点的刚性变换。这个证明让“核对一张点积表就得到整体空间对称”有了明确依据。
10.2 空间夹角的三角不等式
设  是单位向量,
 、
 、
 。目标是
 。
若  或
 为零,结论直接成立;若有一个为
 ,右边至少为 ,结论也成立。其余情形,按第 10.1 节的分解,

其中 是垂直于 的单位向量。例如 的剩余部分的平方长度是 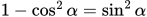 ,所以除以正数
 后确是单位向量。
由  ,
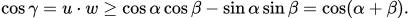
若  ,使用余弦在
 上严格递减,得 ;若和大于 ,则直接用
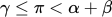 。不能把余弦的单调性擅自延伸到整个实数轴。
若三个方向不共面, 不可能反向,否则 都在  张成的同一个平面中。因此
 ,并且两个正弦都为正;结合前面的分情况,得到严格结论
 。
10.3 截顶平面为什么存在
把原顶点  选作原点。设经过它的关联面的半空间式为
 。不经过它的其他面,在 处都严格满足各自不等式。
这些关联平面的公共交集只有原点:若还含有一条方向  ,沿 与
 各移动足够小的距离,不违反任何关联约束;其他有限个严格约束也仍满足。于是 位于凸体内两个不同点的线段中间,不可能是顶点。这与定义矛盾。
对  ,令
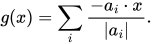
每一项都是点到相应关联支撑平面的向内距离,均不为负;和为零必须每项都为零,所以在  中只有 取零值。其他顶点有限,故其
 值有正的最小值
 。选
 ,平面
 就把 与其他顶点分开。
每条从 发出的棱恰好穿过此平面一次;不经过 的棱两端 值都至少为 ,整条棱都不会被此平面截到。截面是凸的,因为它是凸体与一个平面的交集。其顶点恰为截到原棱的点:在原面内部只能沿一条截线通过,不会在那里产生截面转角。
因此,若从 发出 条棱,便得到按循环次序排列的凸 边形  。每个关联原面留下一个侧三角形
 。相邻三点不共线,否则中间点不是截面真正的顶点。
10.4 角度记账与严格小于 360°
记侧三角形在 的顶角为 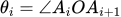 ;在
 的底角为
 ;在
 的底角为
 。下标循环,即
 、
 。
每个三角形给出 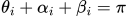 。全部相加:
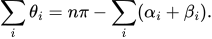
在底面顶点 ,底面内角 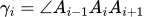 。绕经方向
 的两个角分别是前一个侧三角形的
 和后一个侧三角形的 。
三个方向不共面: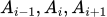 决定截面平面,而 不在此平面中。于是第 10.2 节给出
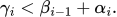
凸 边形从一个顶点向其余不相邻顶点连对角线,分为  个三角形,因此
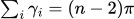 。把上述严格不等式相加,再代回:
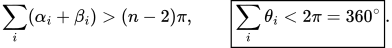
 就是原面在 处的面内角,因为截面点仍在原棱上。严格号来自非共面性;凸性负责让截面和角度的循环顺序正确。这一证明完全不使用欧拉公式。
10.5 角亏说明了什么,又没有说明什么
定义角亏 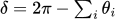 。刚才证明凸多面体的真正顶点有
 。但给定一些多边形,仅仅顶点角和合适,不保证它们能在整个空间中闭合成凸体。
“角和等于  就只能铺在一个平面上”也不对。面片可以像纸一样折起来,而不改变纸面上量得的角和。“内禀”就是只看面片自身的长度和角度,不管它怎样摆在空间;这只是一个解释,不将角亏的符号自动等同于空间中的局部凸凹。
本篇的主线只使用已经证明的必要条件:真正凸顶点的面角和严格小于 。鞍形面、曲率或其他曲面理论不作为这里的前置知识。
10.6 等距变换为什么必为 Qx+b:把省略的坐标步骤写完
“等距”要求映射  对任意
 满足
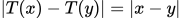 ;“ 的对称”还要求
 。例如绕轴转
 总是等距,但通常不保持选定立方体。
先取  ,定义
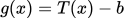 。则
 ,且 仍保持两点距离。平方距离恒等式给出
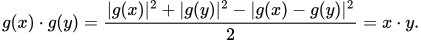
到这里还不能直接把  拆开,因为线性正是待证结论。令
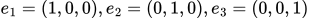 ,再令
 。点积保持说明
 、
 (
 );这三条互相垂直的单位方向构成一套完整的空间坐标。
任意向量  都能写成
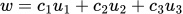 ,两边点乘
 得
 。也可先令余项
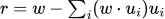 ;它与三个独立方向都垂直,只能是零,从而证明展开式本身。
现在把  代入,逐项计算
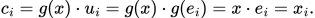
因此确实得到
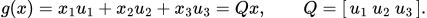
矩阵只是把三个新方向放成三列,矩阵乘向量就是按坐标加权相加。 表示把行列互换的转置矩阵,
 表示保持全部向量不变的单位矩阵;
 的第
 项正是
 ,所以
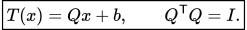
满足后一个条件的实方阵称为正交矩阵。反过来,
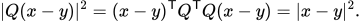
所以这种公式一定等距; ,还给出可逆性。一般三维等距变换的所有可能性已包括在
 中。
10.7 为什么多面体的对称有限,却不止八个 Q
设  为 的实际顶点。等距变换保持线段及“不能夹在两点中间”的顶点性质,故 的对称一定排列顶点。令平均点
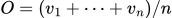 ,由刚证明的形式,
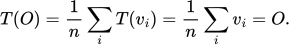
每个面限制都至少有一个顶点严格满足,所以全部顶点的平均点严格满足每个面限制,位于内部。把这个共同固定点选为原点,所有对称同时变成  。此处“中心”指共同固定点,不表示原立体一定还具有
 的中心对称;正四面体就没有后一性质。
为什么数量有限?固定一个旗标  ,一个保持它的对称必须固定
 、棱中点
 、面顶点平均点
 ,以及 。
 在面内不共线, 不在面平面,四点不共面。保持四个不共面点的等距变换只能是恒等:由
 的形式,三个独立点差都固定,故
 。所以从一个旗标到给定另一个旗标,至多有一个整体对称(两个这样的变换相除就固定原旗标)。
旗标只有  个,因此任意凸多面体的对称至多 个;若它是正多面体,每个目标旗标都可达到,便恰好有 个。由已证五种构造的棱数,得到
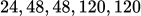 个全体对称;反射也算在内。这是结果,不用来预先证明构造正则。
用户想到的“八种矩阵”是 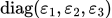 ,其中每个
 ,确有
 种;它额外要求三条坐标轴各自保持,不允许它们转向其他方向。
立方体还允许交换坐标轴,所以有  个带符号坐标置换。它们确实全部保持
 。也没有其他:对称必须排列六个面的中心
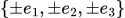 ,故每列
 只能是一个带符号坐标轴方向,且不能重复轴。
所有正交矩阵的范围更大。例如
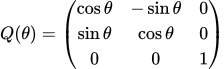
对任意实数角度都正交; 时彼此不同,已有不可数无穷多个,即不能排成一个自然数编号清单的无穷多。其总数也不超过实数有限元组的数量,因此与实数一样多。固定多面体的条件
 才把它筛成有限集。
| 问的是哪一层 | 数量 |
|---|---|
| 只在固定坐标轴上改变正负号 |  |
| 保持标准立方体的全部整体对称 |  ,其中  个旋转 |
只要求  | 不可数无穷多个 |
| 给这些变换的几何效果取几类名称 | 分类问题,与具体元素个数不同 |
10.8 行列式和特殊方向:本节所需的线性代数
接下来的三维分类是补充证明;五种构造可直接核对具体变换,不必把分类定理当前提。先解释符号,避免用“特征值”三个字代替论证。
对  矩阵,
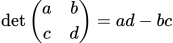 。对三阶矩阵
 ,
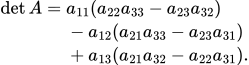
几何上它是三个列向量张成的平行六面体的有符号体积:绝对值量体积,正负记录三方向的左右手排列,称为取向。相应的代数性质为
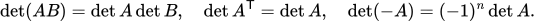
最后一式针对 阶矩阵:每列乘  ,总共 列。前两式可由行列式按行列的展开式核对,是本节明示使用的初等代数恒等式。另用线性方程的判据:
 当且仅当列方向相关,当且仅当
 有非零解;三维中就是三列共面,可用消元检查。
正交条件立即给出 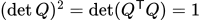 ,故
 。但这两种符号本身尚未证明“旋转或旋转反射”,仍要找出轴及垂直平面的动作。
若  满足
 ,就称 是一个实特征方向,
 是对应实特征值;这里只是说该直线整体保持,允许反向。正交性给出
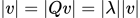 ,因此实数 只能为
 或 。
10.9 任意三维正交矩阵为什么必有轴
要找的轴向符号必须与  相匹配;随便找到任意一个
 方向还不足以立即断言剩下的平面只旋转。
若  ,利用 和上一节的行列式规则,逐行有
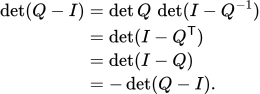
所以 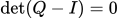 ,方程
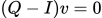 有非零解,即
 。
若  ,则
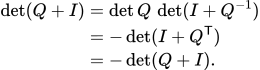
故  有非零解。两种情况统一为:令
 ,总能找到单位向量 使
 。
若  ,则
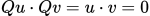 ,代入 得
 。所以不仅轴保持,垂直于它的二维平面也整体保持;两个部分不互相混合。
10.10 垂直平面怎样动作,以及全部三维类型
在轴的垂直平面取两个互相垂直的单位方向  。平面上的矩阵记为
 ,选取三维坐标
 后,
 的矩阵为

其行列式为 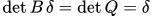 ,因此
 。二维正交矩阵的第一列是单位向量
 ;第二列必须垂直且单位,只有
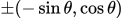 两选项。正行列式选出加号,所以 就是二维旋转。
若原坐标中三条新基方向组成正交矩阵 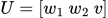 ,准确公式是
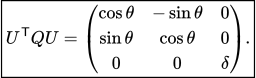
左边是换了坐标后的矩阵,不是说原坐标中的每个 本来就以  为轴。保持取向的三维结论称为欧拉旋转定理,与第 9 章的
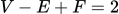 是不同定理。由此得到完整分类:
 时,轴向不动,垂直平面旋转,故为绕轴旋转;
 时,轴向反向,平面旋转,故为绕轴旋转后关于垂直平面反射。两步复合是一个等距变换。
| 三维固定中心后的类型 | 标准坐标中的动作 | 不动点集合 |
|---|---|---|
| 恒等 |  | 全空间 |
| 非恒等旋转 | 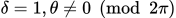 | 一整条轴 |
| 镜面反射 | 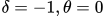 | 垂直于轴的整个平面 |
| 一般旋转反射 | 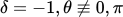 | 只有中心 |
| 中心对称,又称点反射 | 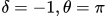 ,即  | 只有中心 |
中心对称把  变成
 ,令 成为两点中点。在三维,它不等于一次
 绕轴旋转:旋转保留整条轴,而点反射只有一个不动点。在二维,
 恰好是 旋转,两者不能混用维数。
原对话的“中心反演”在这里专指点反射,不指反演几何中另一个映射 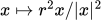 ;后者一般不保持距离。旋转反射是大类,镜面反射和中心对称是它的特殊情况,不能把这三个名称当作互斥类别。
例如 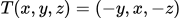 是 旋转反射:它保持立方体,固定点只有原点,且平方为
 ,所以既非纯旋转,也非单次镜面反射。分类说的是复合后的整体效果。
若未把固定中心移到原点,就必须同时看 。例如 时 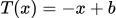 的中心在
 ;
 且
 时是平移。绕轴旋转后再沿轴平移可无固定点,称螺旋运动;关于平面反射再沿平面平移可得到滑移反射。它们都已包含在 中,但不能保持一个有界多面体,因为该多面体的顶点平均点必须固定。
10.11 为什么二维可以没有轴,三维却一定有
上一证明中决定性的负号来自 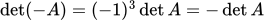 。若是二维,因
 ,不再得到“一个数等于自己的相反数”,就不能强迫行列式为零。
实例如平面旋转  :
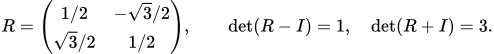
两者非零,因此没有非零实向量满足  或
 。二维不是“永远没有这种方向”:恒等、半周旋转及镜面反射就有;只是不像三维那样必有。
还有一个不用复数的解释。对实三阶矩阵 ,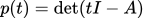 是首项为
 的实多项式,向正、负无穷时符号相反。中间值性质保证有实数根 ,于是
 有非零实解。若 正交,长度保持再迫使
 。二维的二次式可以始终为正,如上例
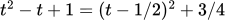 。
原对话也用“非实根成对出现”解释同一现象:实系数多项式满足  ,故非实根和其复共轭一起出现;奇数个位置不能全被两两配完。本文用实多项式的中间值论证已经足够,不把代数基本定理或复特征向量当前置知识。
奇数维的行列式符号论证同样保证至少一个 或 方向,偶数维则允许没有。三维分类还多用了一件事:去掉一条轴后恰好剩二维。在五维可同时在两个互相垂直的平面分别转不同角度,再固定第五方向,不能再压成一个二维旋转加一条轴。本篇不需要高维正交分解定理。