
切换深浅主题
第 4 章:内部极值为什么必须驻点,为什么还要看二阶
4.1 定义与条件
设  ,
 为开集。若存在
 ,对所有
 有
 ,则
 为局部极小点;除 外严格大于时为严格局部极小点。极大点反向定义。驻点指可微且
 。
“最高/最低”在本笔记的判别法中指局部极值,除非明确写全局。二阶信息只描述邻域,不能直接推出全局结论。
4.2 从一元费马定理到多元必要条件
若一元可微函数  在内部点
 取局部极小值,则
 时
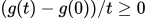 ,
 时该商
 。两侧极限存在且相等,只能都等于零。因此
 。
对每个坐标单位向量  ,令
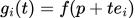 。内部点条件允许正、负小
 ;局部极小条件使
 也在零处取极小值。因此
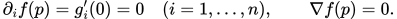
局部极大对  应用同一证明即可。
 、
 、
 在原点全是驻点,却分别为极小、极大、鞍点。这说明一阶条件不足以分类。
4.3 二阶量为何形成一个矩阵
当  ,定义
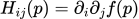 。沿固定方向
 ,置
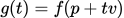 ,链式法则给出
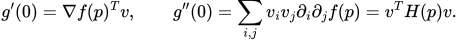
Hessian 把所有方向的二阶变化率组织起来;只看坐标方向的  会漏掉交叉项。下一步要解释的正是:为什么这个二次型能由正交主方向描述,以及为什么“每个方向都正”能变成控制整个邻域的统一估计。